我只是想试试:一次与 AI 共创地图视频的经历
“还是在天上飞,不是穿行。” “现在是在快速地横着跑,我们习惯的视角应该是朝着前方跑。” “太贴近地面了,周边的山体走势都看不清了。”
这些话,都是我这周在地图视频制作中,对 AI 说过的。而且说的时候,心态是有点不稳当。每一次,它交给我的结果看起来都像模像样:有山地,有影像,有运动,也能导出一条完整视频。但每一次,我又都觉得,这不是我想要的(其实后来其它实验证明,模型是弱了点)。
后面又让grok试了一下,一次就做的挺好。
如果只看最后的成果,这件事很容易被写成:我用 AI 制作了一段太行山井陉的三维穿行视频。
但现在想想,中间这些“不对”也值得记录。因为它们让我更明白:与 AI 共创,并不是你先把需求想清楚,它再负责实现。很多时候,你一开始根本没有清晰的需求。
你只有一个愿望。
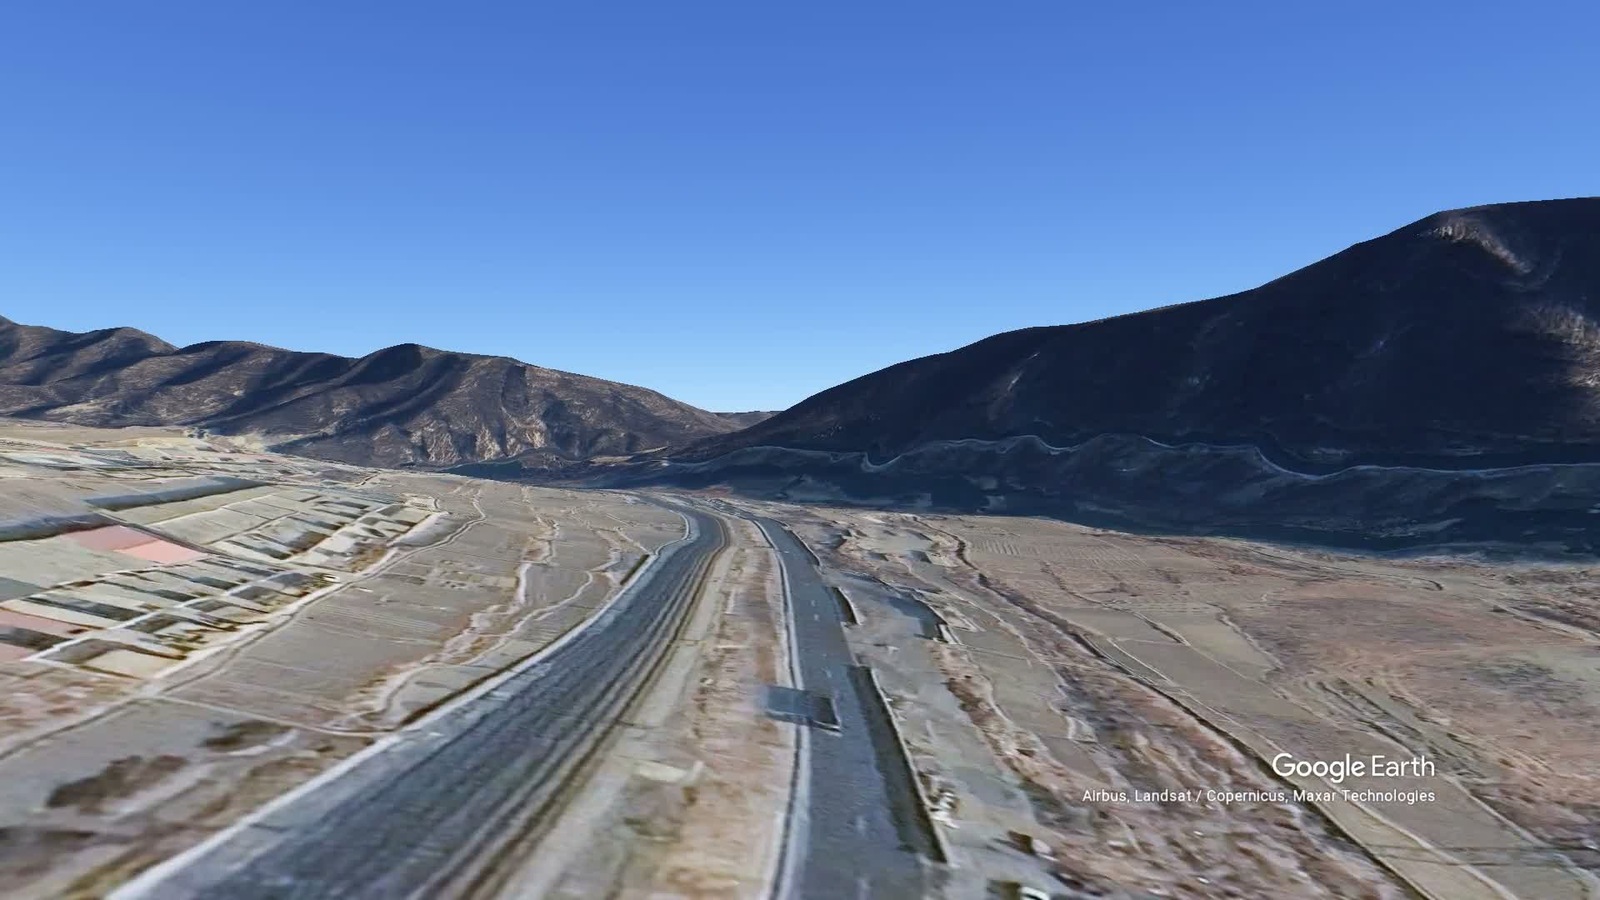
太行八陉中的井陉(xíng)全程穿行中的一帧。镜头朝向前方,山体与谷地同时进入画面。
一、起点不是需求,而是“这事好像很好玩”
这次实践的起点,是这周频频看到别人用 HyperFrames 做视频动画,觉得有点意思。AI 做的挺好看的,细节上也很有意境。
我想到前几年买的一本大书画,歌川广重的浮世绘:江户百景。想起其中一幅是川口的一条河:荒川。
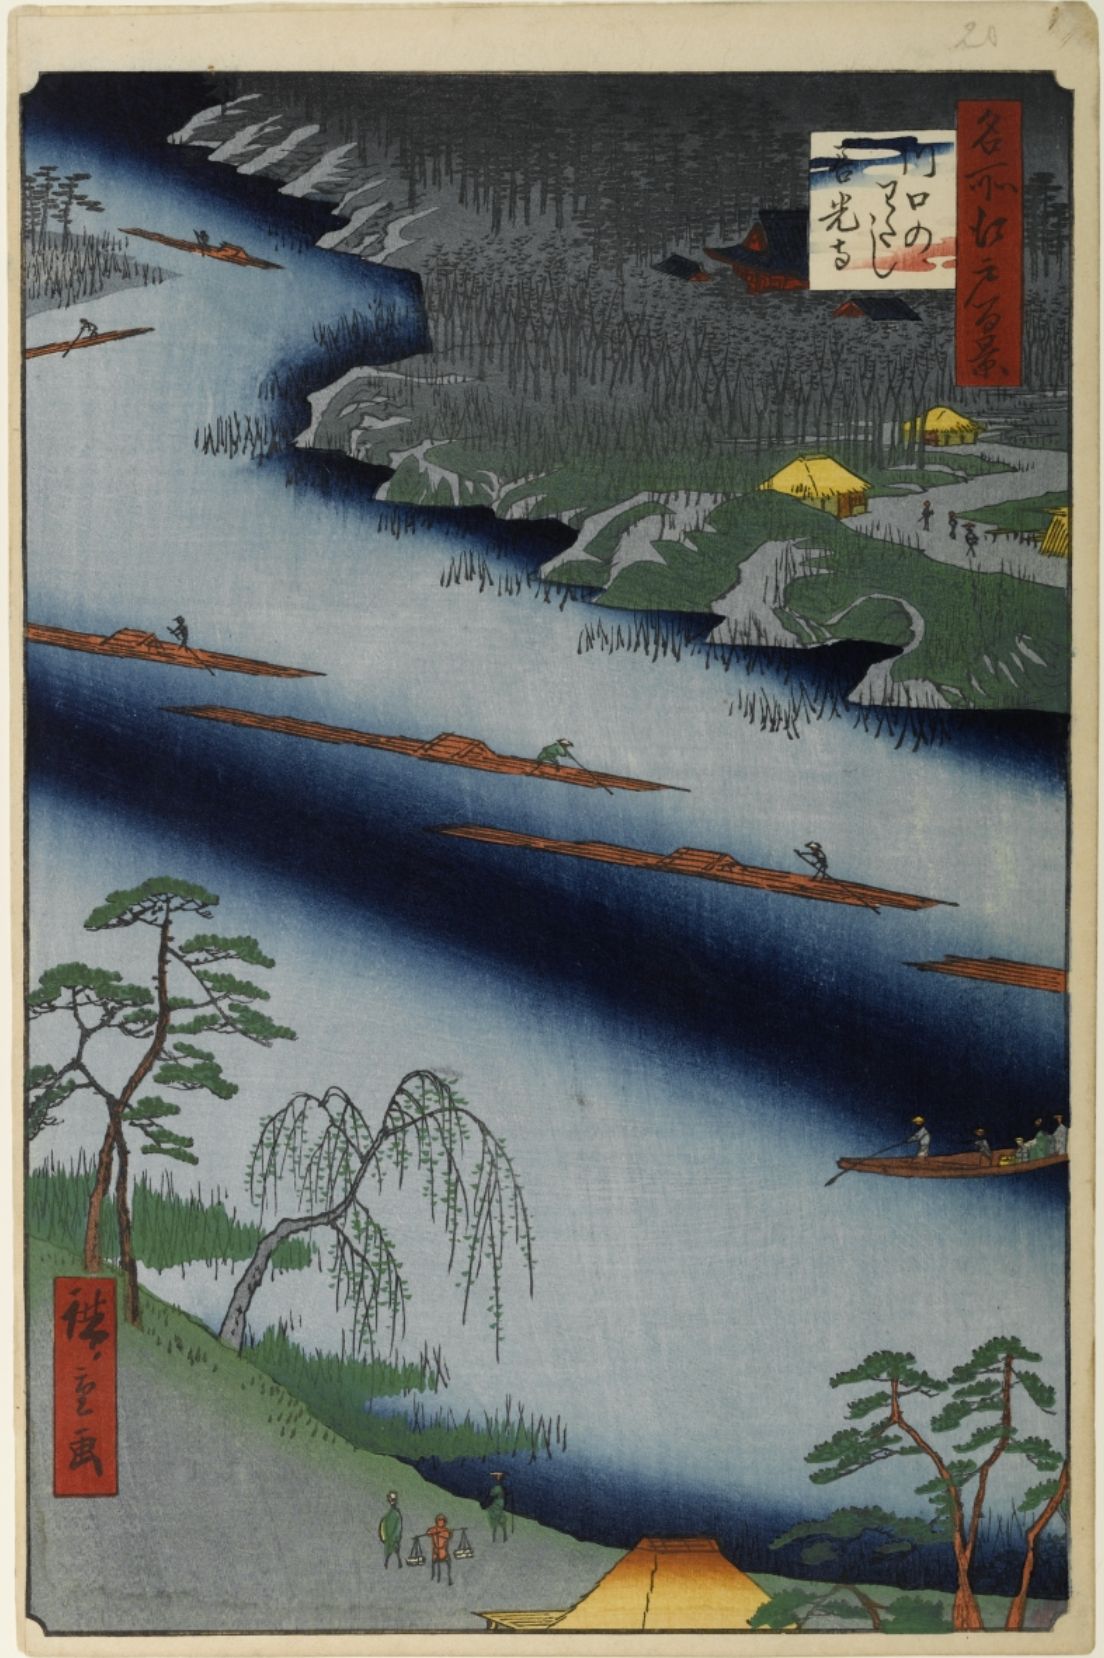
用Hermes试试,做个动画看看,还行,凑合着是那么回事儿。
想着想着就兴奋了,这种制作动画的方式,能不能用在地图故事上?能不能让镜头沿着山谷飞行,把人带进一条历史通道里?
太行八陉的动画,我之前其实已经试过几次,Blender和QGIS的整合也没少跑。这一次,还是想再看看 Blender 在人家高手的提示词下能做出什么效果。所以,最开始并没有什么“打造一部历史地理大片”的宏大计划,更没有一份完整的需求文档。我只是觉得,这件事很好玩,值得再来一次。
现在回头看,这个愿望很重要。
我们谈 AI 创作时,很容易把起点说成“明确需求”。但人并不是一台需求发生器。很多作品的开始,只是你看到一样东西,心里动了一下:我能不能也试试?
愿望先于需求。不是想清楚才开始,而是开始以后,才慢慢想清楚。
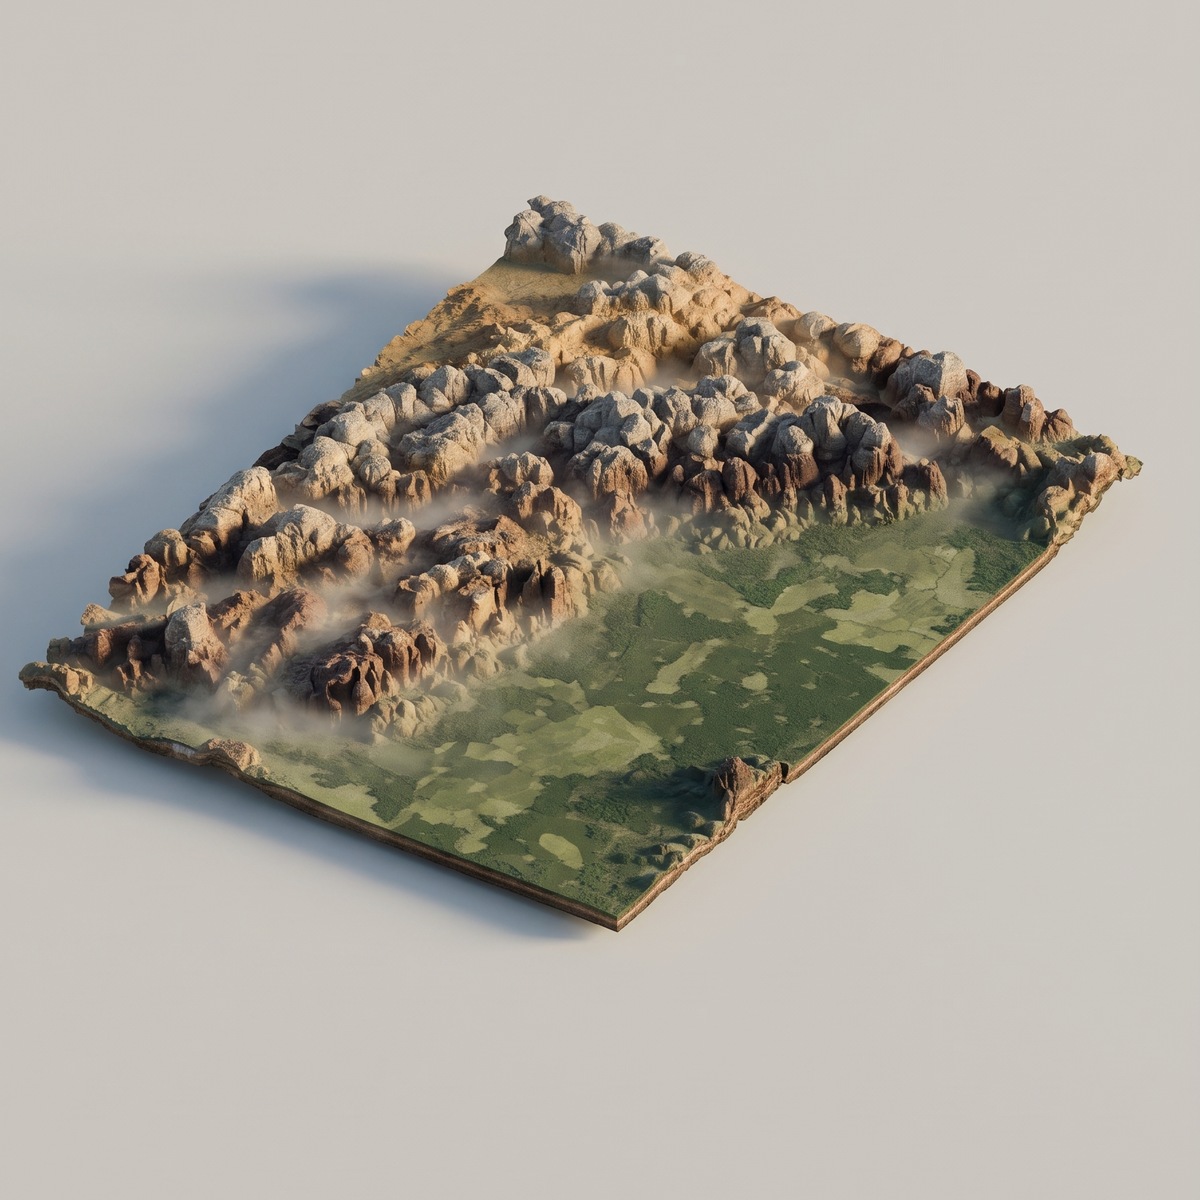
一张 AI 生成的地形概念图。它不负责证明地理,只负责勾起“我也想试试”的兴致。
二、AI 能很快给出完整结果,但完整不等于对
太行八陉,是太行山中八条重要的通道。井陉就是其中之一,连接着山西高原与华北平原,也连接着晋阳、真定等历史城市。对于这样一个题材,“从天上看看山地”与“沿着谷地穿过去”,是完全不同的两种表达。
前者告诉你山在哪里,后者才开始让你理解,人怎样从山中经过。
但 AI 最初并不知道我在意这个区别。它可以让相机沿着路线移动,可以让山体在画面里后退,也可以让视频看起来颇为流畅。可它第一次交出来的,仍然只是高空飞行。
于是我说:“还是在天上飞,不是穿行。”后来镜头降低了,我又发现它在横向扫过山谷:“我们习惯的视角,应该是朝着前方跑。”再后来,镜头终于朝前了,也进入山谷了,却又几乎贴着地面。近处影像变得模糊,两侧山势也看不清了。
这些反馈听起来都很简单,甚至有点抽象。但每一次“不对”,都在逼我回答一个更具体的问题:
我到底想看见什么?
我想看见的不是地图上的一条线在运动,而是前方不断展开的谷地;不是镜头贴着路面滑过,而是既能感到身处谷中,又能读懂两侧山体的走势。
最后,这些感觉逐渐变成了可以试验的方案:第一帧就在谷内,不在空中总览;镜头朝向前进方向,不做横移;注视点放在前方,而不是低头看脚下;离地高度从 5 米、12 米一路试到 20 米,视场角固定在 50 度。直到这时,“穿行”才从我的感觉,变成了 AI 可以继续实现的参数。
所谓创作判断,很多时候就是把“不喜欢”,继续说成“哪里不对,怎样才算对”。
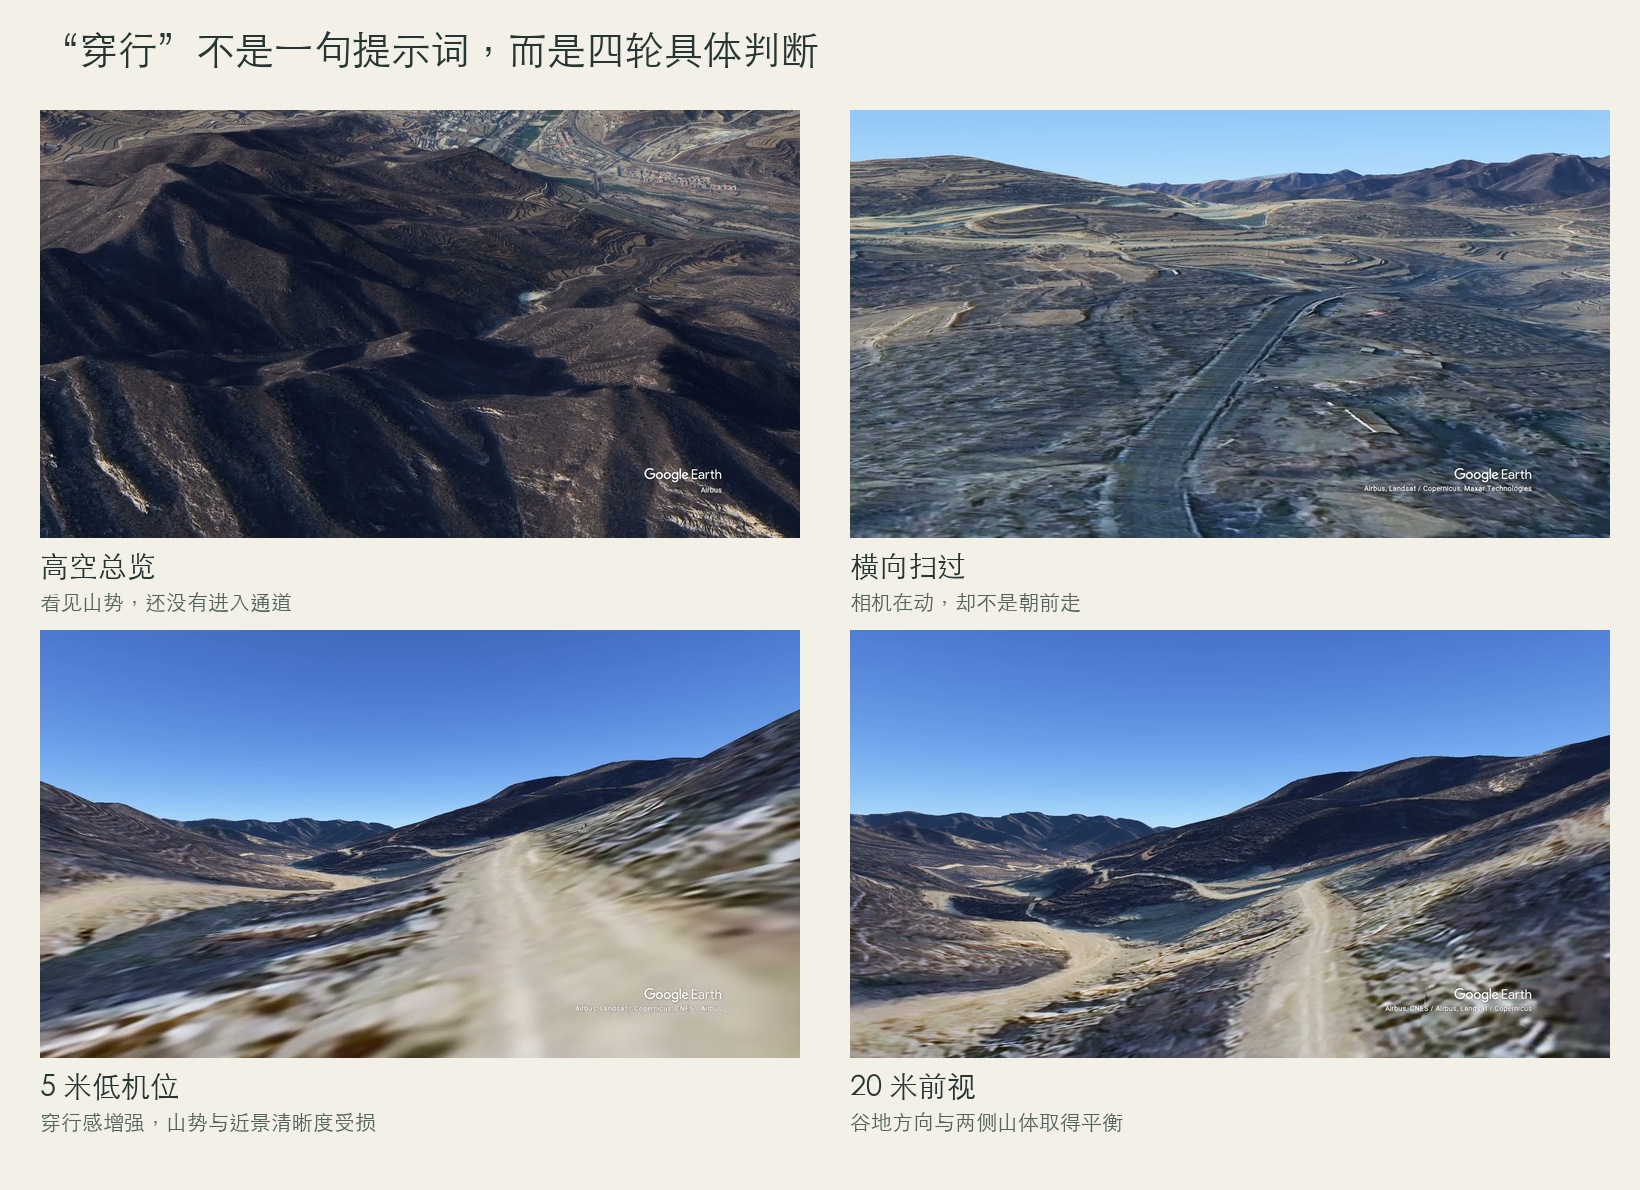
同一个“做视频”的愿望,得到了四种完全不同的镜头。真正的判断,藏在每一次“不对”里。
三、耐心不是陪它耗着,而是一起探测边界
这个过程并不高效。
如果只看中间修改了多少次,我甚至会想:是不是换一个更强的模型,就能少绕一些路?有些模型一次就能理解的东西,另一些模型要反复解释。这种感受是真实的。更好的模型,当然可能节省大量时间和精力。
但这次经历也让我看到另一件事:共创的能力范围,不是写在工具介绍里的,而是在一个具体任务里,被你一点点试探出来的。
我们先尝试了 Blender,又验证了 CesiumForBlender。插件连接、地形瓦片、影像材质、相机驱动和运动渲染,都跑通了。从“功能是否实现”的角度看,这是成功。
但井陉局部使用的是 30 米 DEM 和 10 米级 Sentinel-2 影像。把它们放进真正的三维管线,并不会凭空获得 Google Earth 那样的近景细节。移动时,瓦片层级切换还可能带来画面跳变。
于是,我们换了一条路:使用 Google Earth Studio,把真实道路作为现代相机参考线,再根据 DEM 计算相机高度和前视方向,生成可以导入的动画项目。这不是一次失败的反面证明,而是共创中非常重要的一步:知道什么时候应该继续,什么时候应该换路。
耐心不是无底线地陪 AI 犯错,也不是认定一个工具就必须走到底。耐心是让它提出办法,让你检验办法;允许它出主意,也允许自己否定这个主意。
如果只是不断说“再优化一下”,那不叫共创,只叫碰运气。
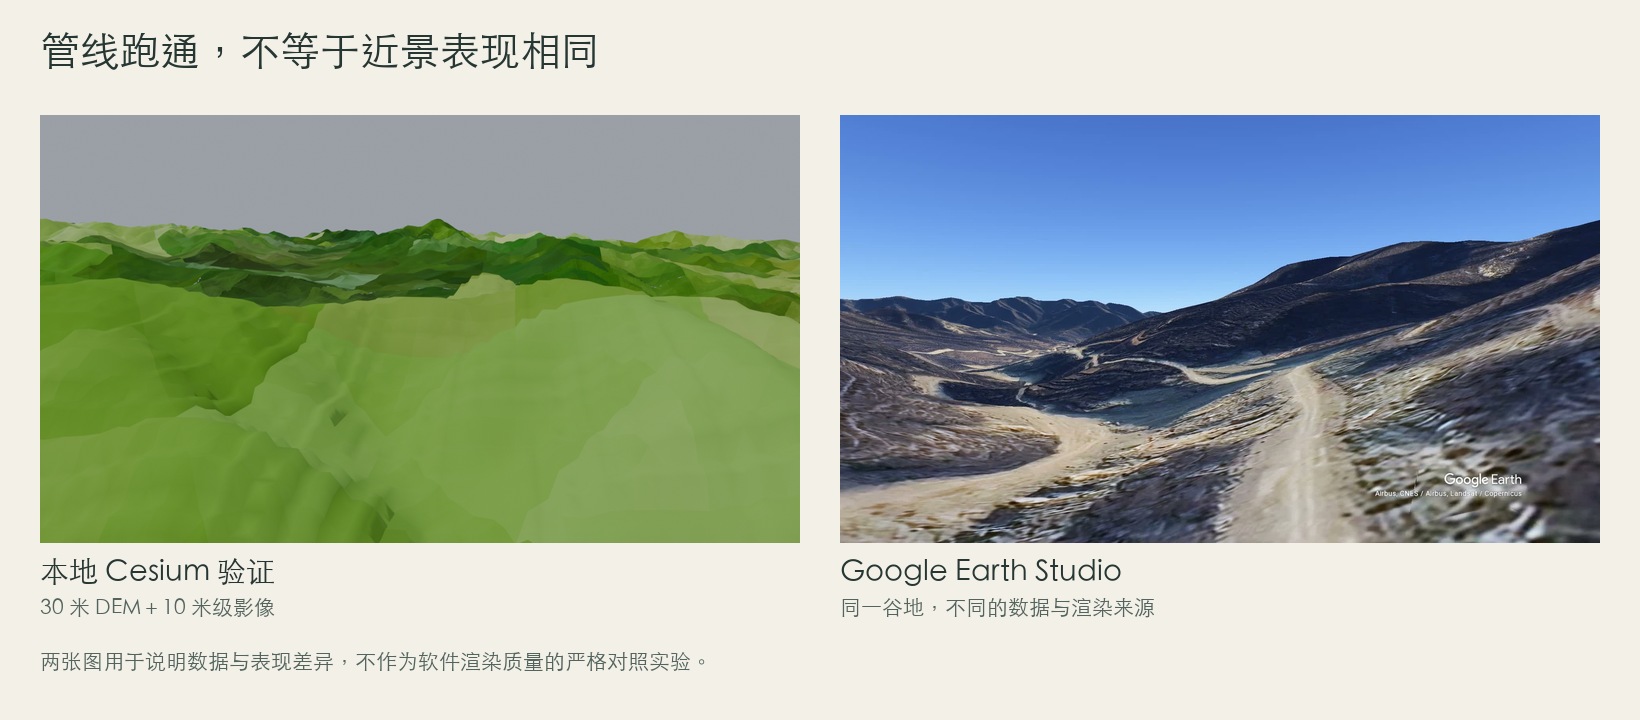
左边是本地 DEM 与影像的技术验证,右边是 Earth Studio 的前视穿行。跑通管线,不等于得到同样的近景表现。
四、最后得到的,不只是一段视频
最终,我们先完成了一段约 29 公里、60 秒的井陉谷内连续穿行。
镜头不再从山顶俯冲,也不再横向扫过山谷,而是沿着现代道路构成的参考线向前。这里还必须保留一个事实上的分寸:现代道路可以帮助镜头穿行,却不等于井陉古道的精确复原。
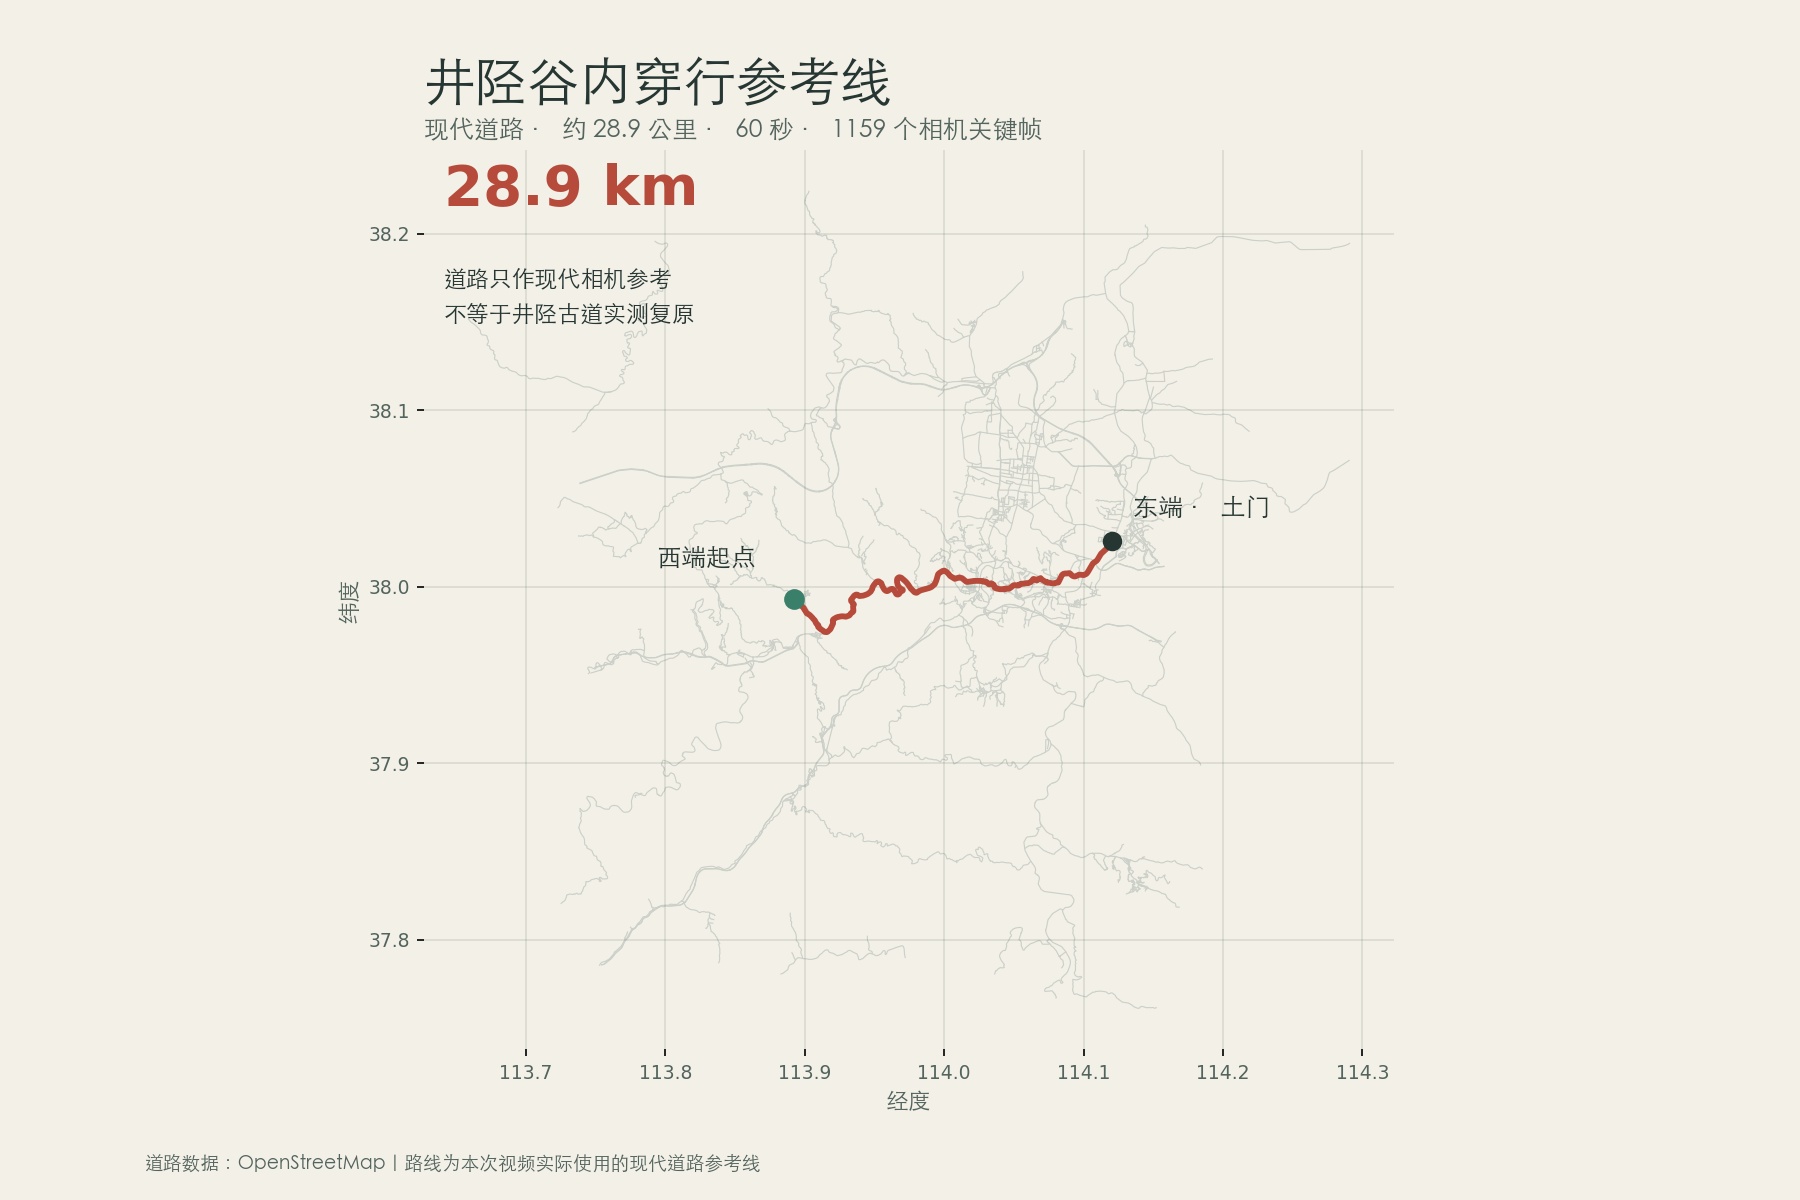
约 28.9 公里的现代道路相机参考线。它帮助镜头前进,但不等于古道复原。
之后,我们又把整个过程整理成了一个可以再次运行的 Skill:输入道路和 DEM,生成路线、相机关键帧与 Earth Studio 项目,再经过浏览器渲染、下载和抽帧验收。
这一步让我意识到,AI 共创最终沉淀下来的,可以有两样东西。一样是对外展示的作品。另一样,是你对问题、工具和自身判断的理解。
第一张地图、第一段视频,往往只是一个载体。真正留在你手里的,是你知道了哪种结果只是“看起来完整”,哪种结果才接近自己的表达;知道了哪些步骤可以自动复跑,哪些判断仍然必须由人完成。
这也是我不太愿意把这次经历写成“AI 几分钟做出三维大片”的原因。那样的说法省略了最有价值的部分:一个人怎样在结果面前逐渐形成自己的标准,又怎样把这种标准传递给 AI。
五、有些试错不省时,但仍然值得
如果唯一目标是尽快得到一条视频,这次实践也许并不划算。
我可以找现成模板,可以只保留一次成功的录屏,也可以在高空飞行已经足够好看的时候停下来。但我没有。因为我一开始想做的,就不只是“得到一条视频”。我想知道地图故事还能怎样讲,想知道 Blender 能做到哪里,也想知道 AI 能不能和我一起把这个模糊的念头变成现实。
在这个过程中,我确实享受了它一点点接近想象的感觉。所以,这次经历留给我的方法,不是一套“六步提高 AI 生产力”的公式,而是一条更朴素的线索:
先找到一件让你觉得好玩的事。
做一个足够小的实验,把“不对”说成具体判断,让 AI 出主意,也允许自己换路。用真实结果验证,而不是被演示效果说服,最后,把反复验证过的经验沉淀下来。
当然,更强的模型、更好的工具,会让这条路更短。但它们不必替我们取消探索本身。
而这次地图实践让我补上了属于自己的前半句:
在“不爽”以前,先有一点好奇;在清晰需求以前,先有一个想试试的愿望。
你有没有一件事,不是因为它多么有用,也不是因为别人要求你做,只是因为你觉得好玩,一直想试试看?
也许,那就是一次共创最好的起点。